


Mini H30T 夜色星光级夜视相机 AI相机 热成像功能
二维码
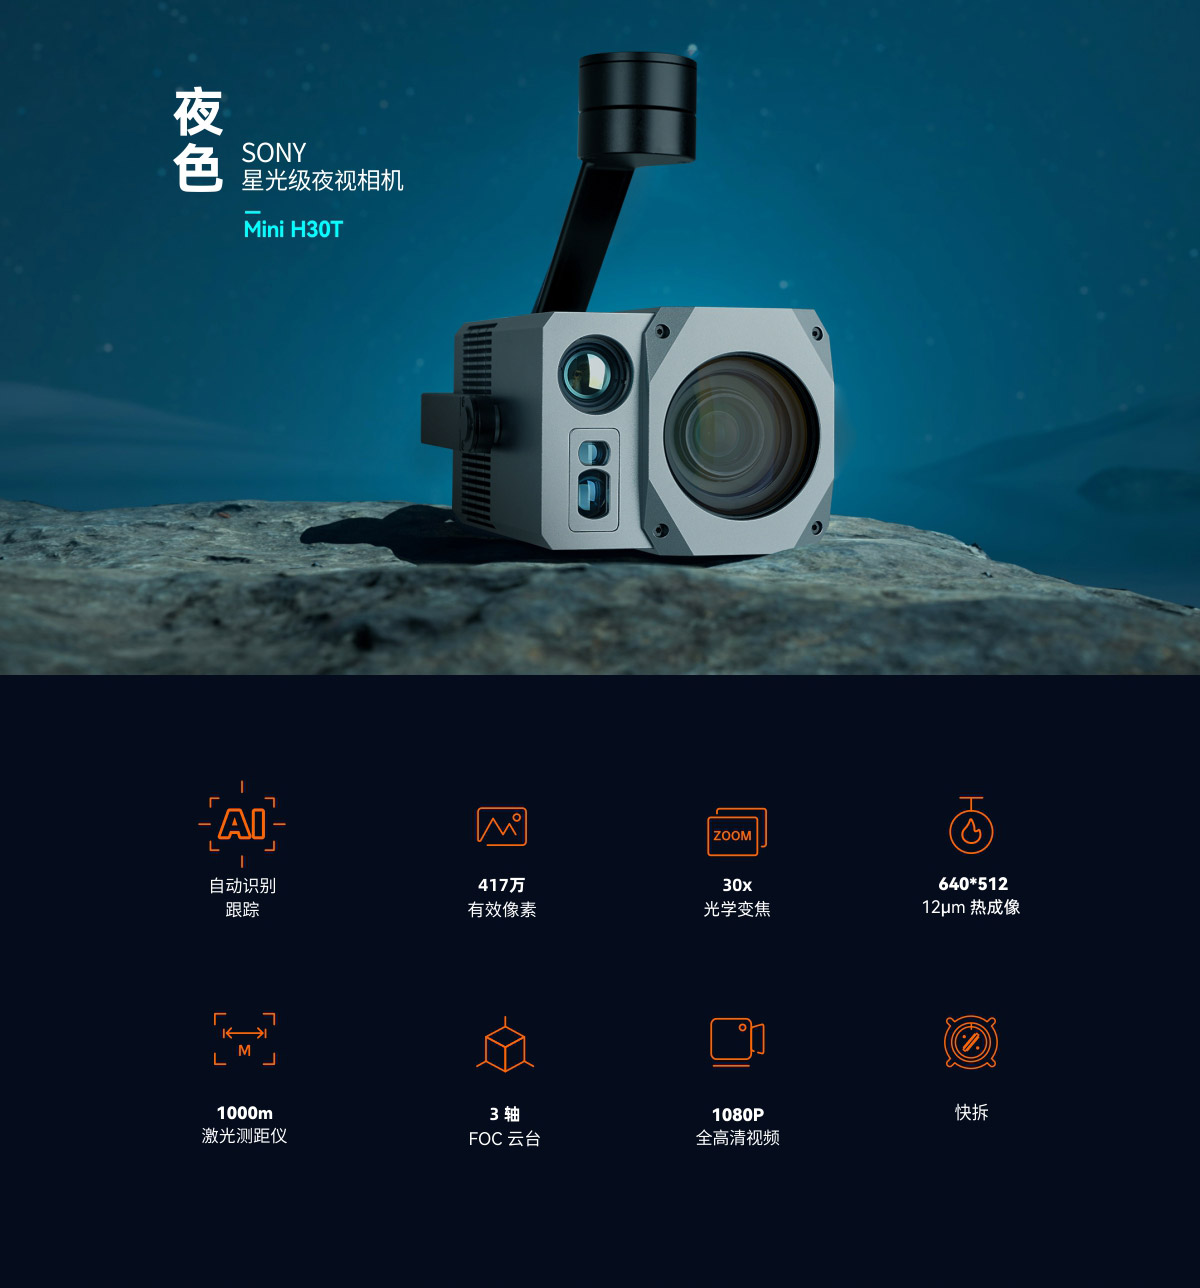
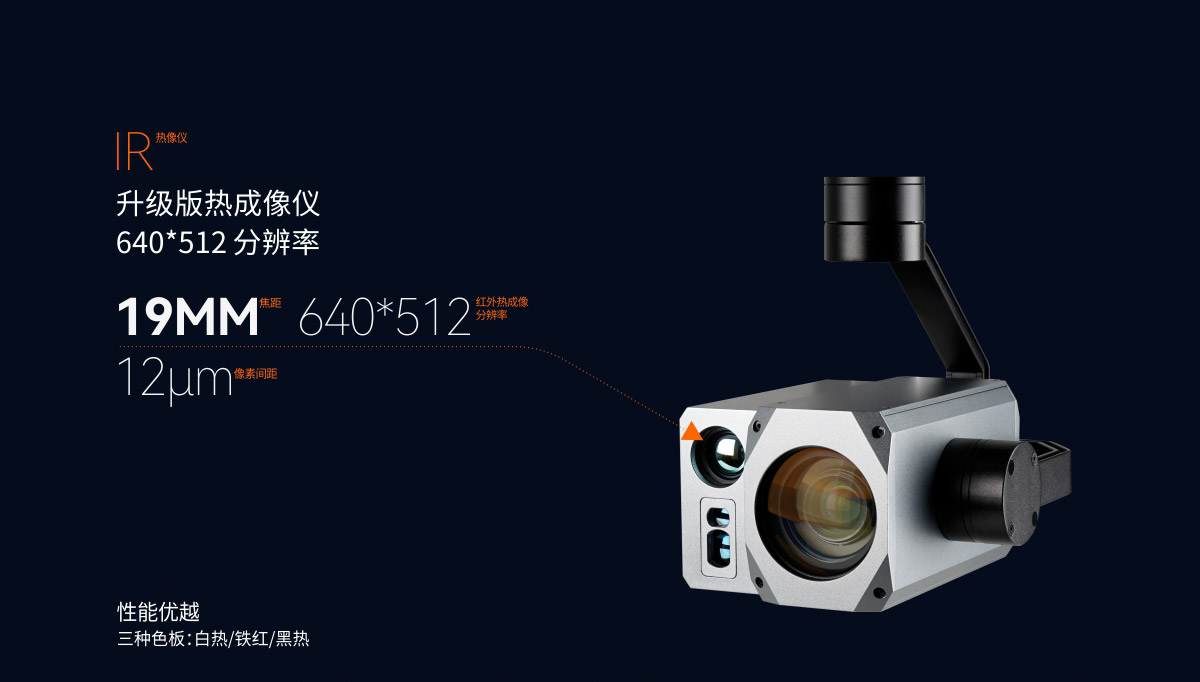
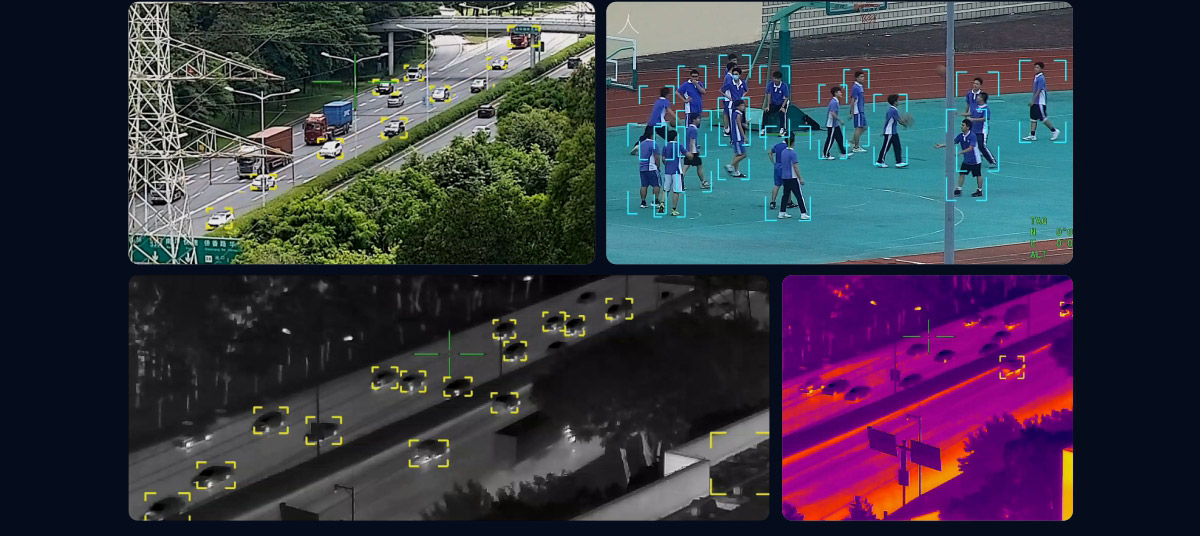
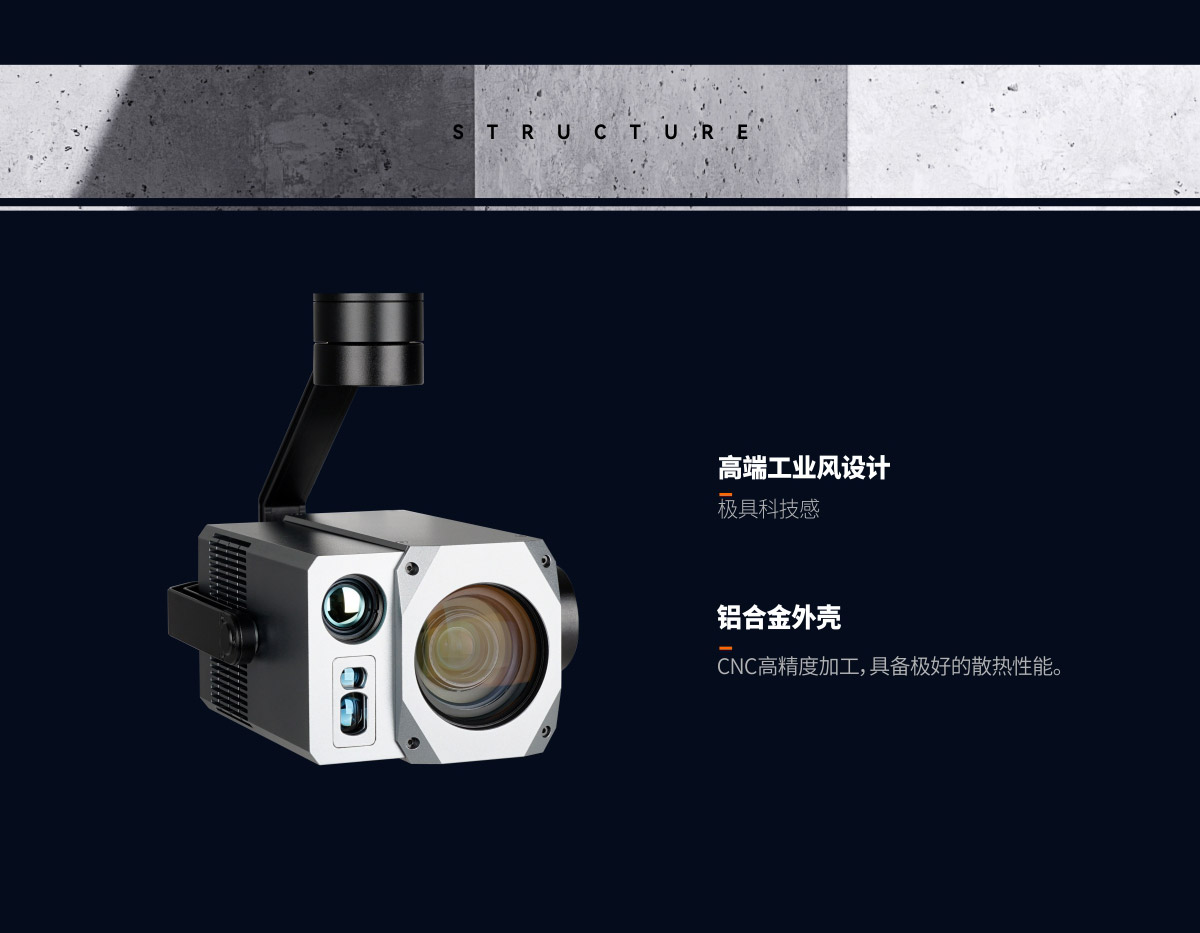
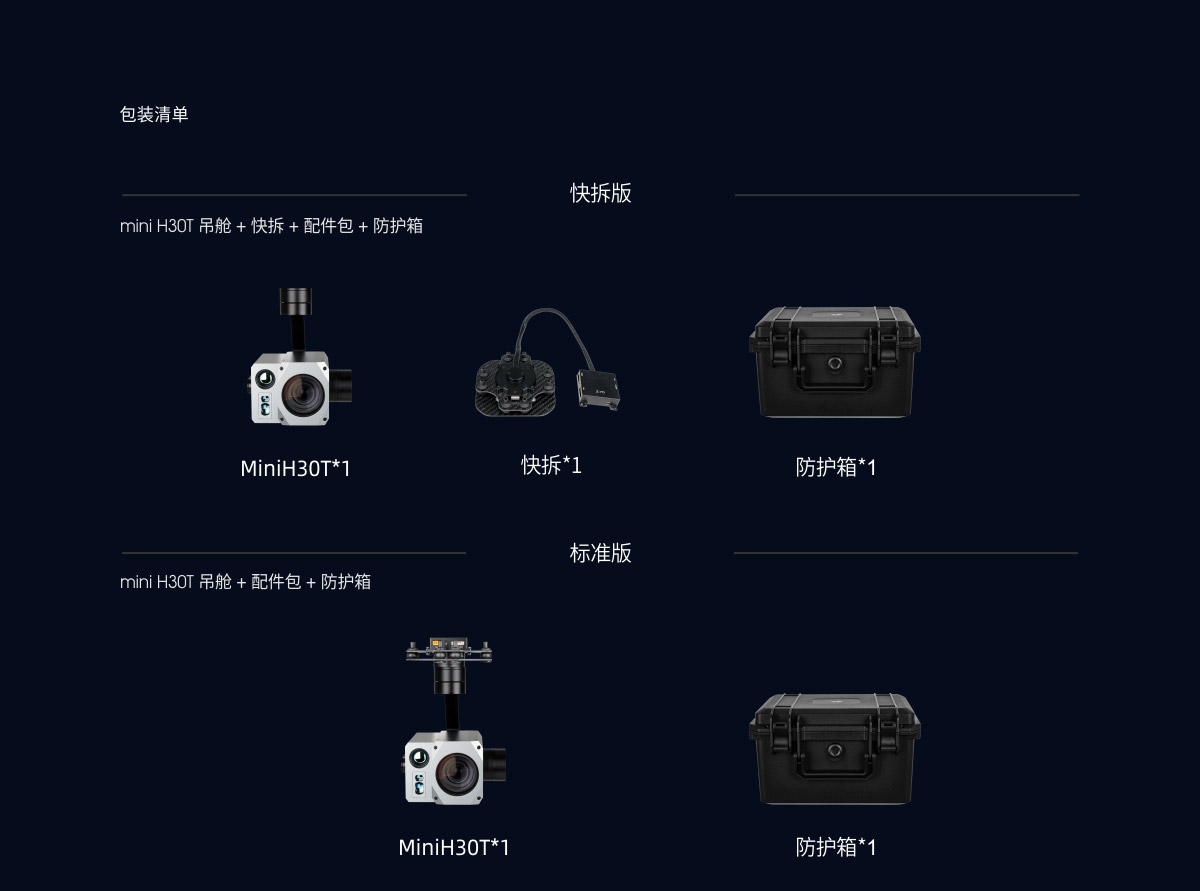
Mini H30T 是一款高精度三轴增稳吊舱,配有 417 万像素的 30 倍光学变焦索尼相机,19毫米非制冷氧化钒镜头 640x512 分辨率热成像仪以及 1500 米测距仪。其支持可见光变倍,拍照录像,目标跟踪功能,热像电子变倍,激光测距,AI 检测车辆及人员。
参数
类型
:
AI追踪系列
型号
:
Mini H30T
产品详情产品参数
| 整体参数 | |
| 产品重量 | 970g |
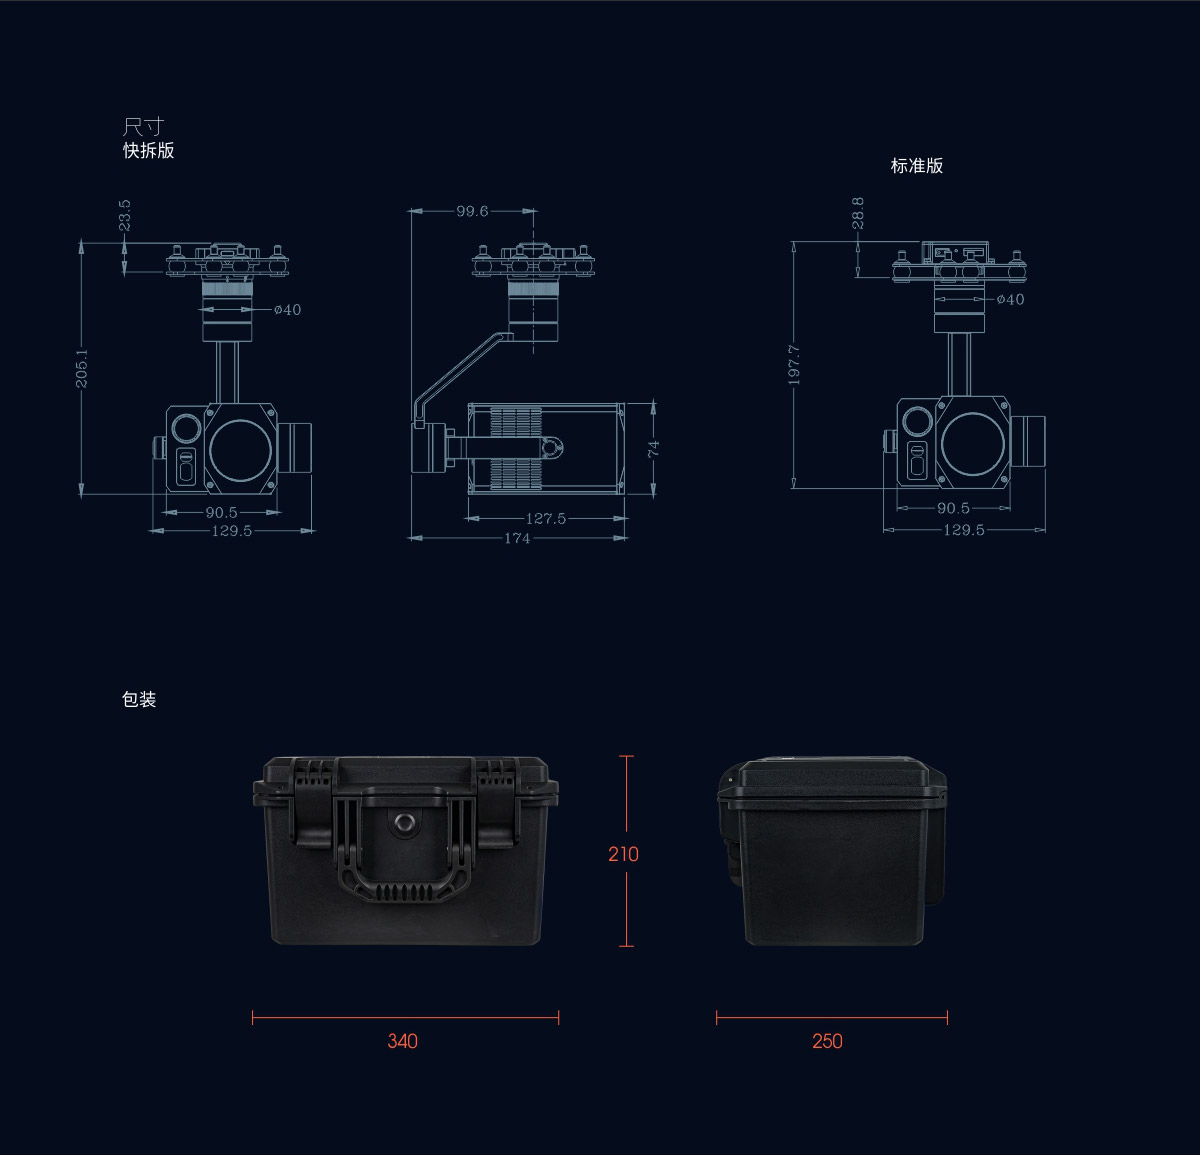
| 产品尺寸 | 174*129.5*195.5mm |
| 输入电压 | 14.8V~25.2V |
| 动态电流 | 850~1500mA @ 16V |
| 功率 | 平均功率13.6W, 峰值功率 24W |
| 工作环境温度 | -20℃ ~ +50℃ |
| 防护等级 | IP4X |
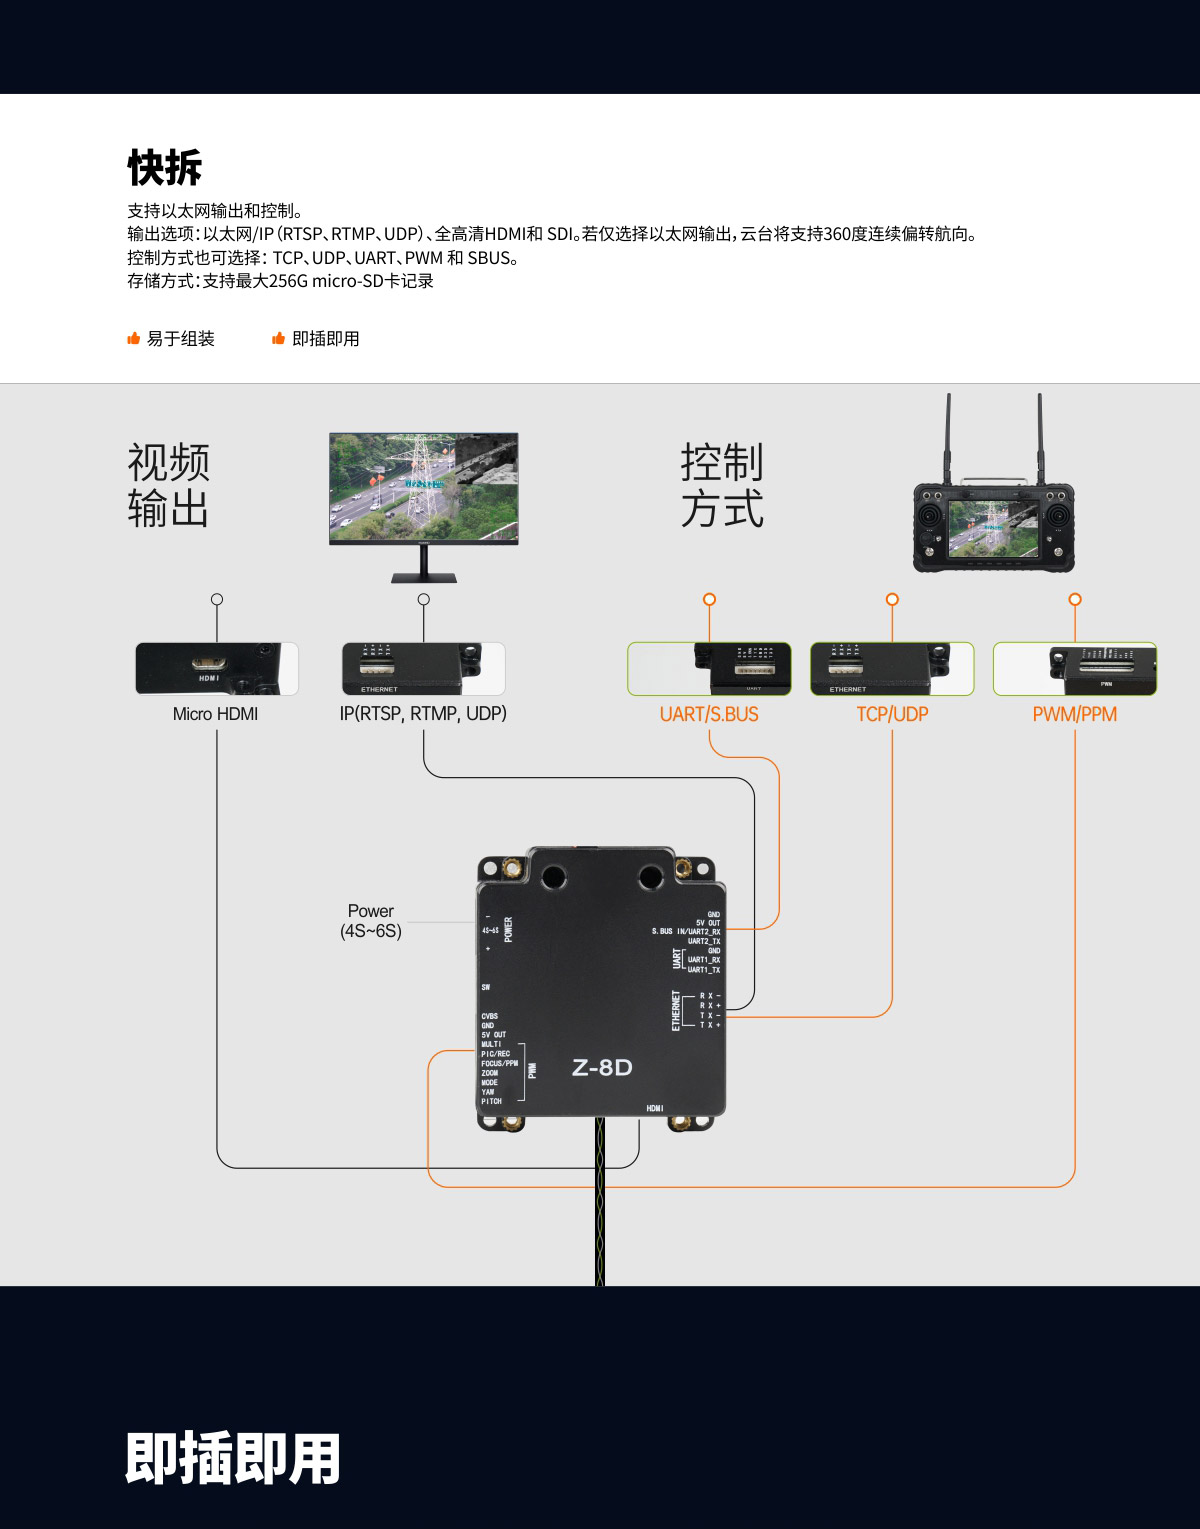
| 视频输出(选配) | Micro HDMI(1080P 60fps) / IP (RTSP/UDP 720p/1080p 30fps H264/H265) |
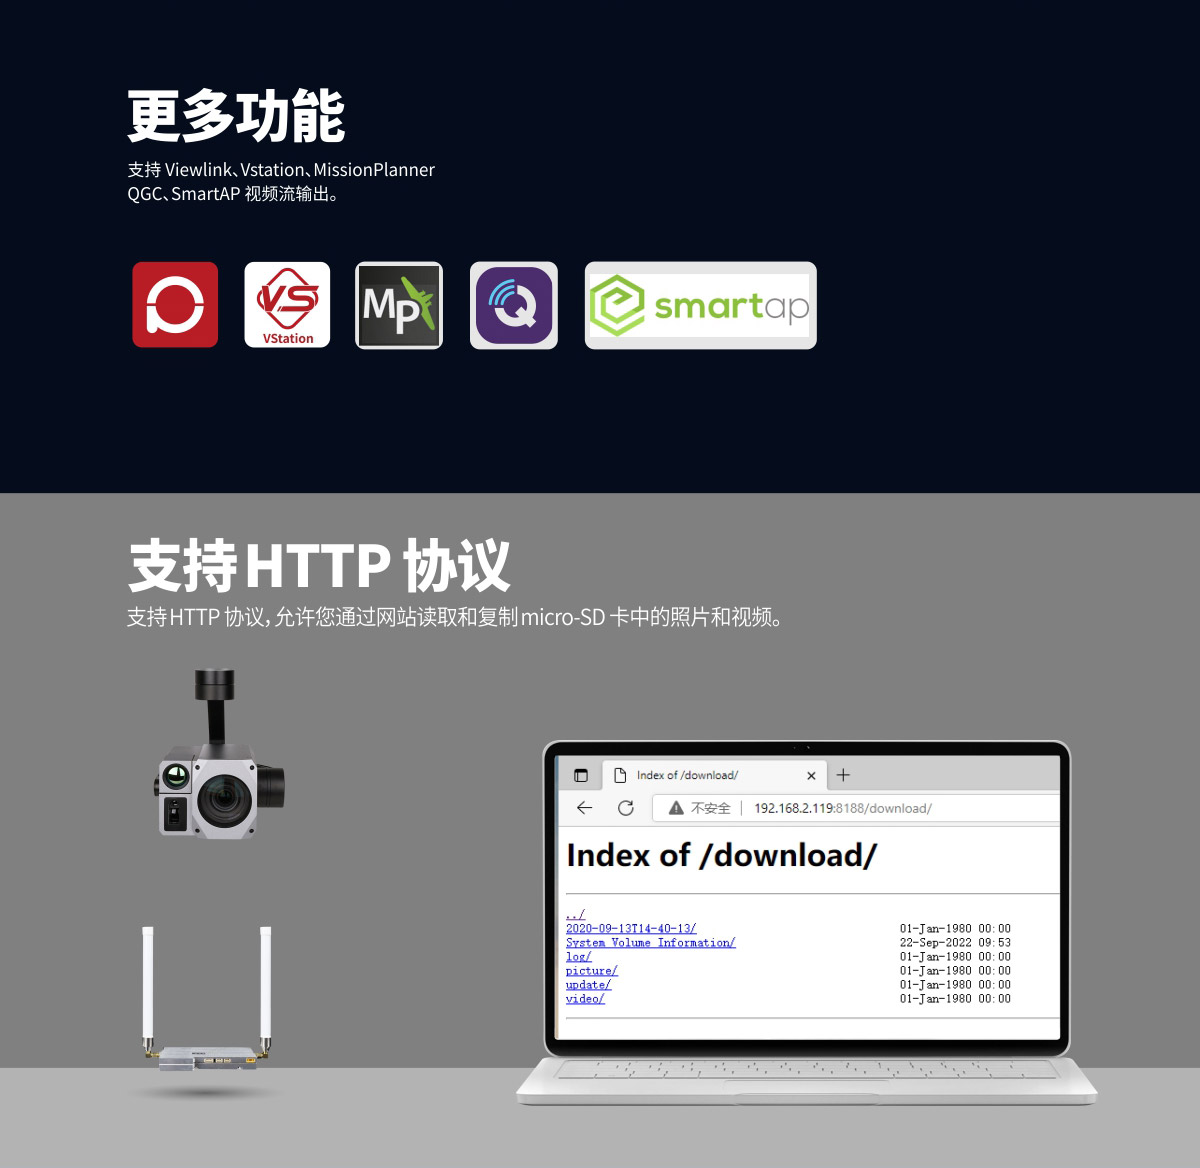
| 存储 | TF卡 (存储容量256G以内,读写速度 class 10以上,将TF卡格式化为FAT32) |
| TF卡中的图片存储格式 | JPG(1920*1080) |
| TF卡中的视频存储格式 | MP4(1080P@30fps) |
| 控制方式 | PWM / S.BUS / UART (TTL) / TCP / UDP |
| 云台参数 | |
| 结构设计角度范围 | 俯仰角度:-40°(上)~100°(下), 横滚角度: ±70°, 偏航角度: ±300° /±360°*N (网络输出版本) |
| 软件限制角度范围 | 俯仰角度: -35°~95°, 偏航角度: ±290° / ±360°*N (网络输出版本) |
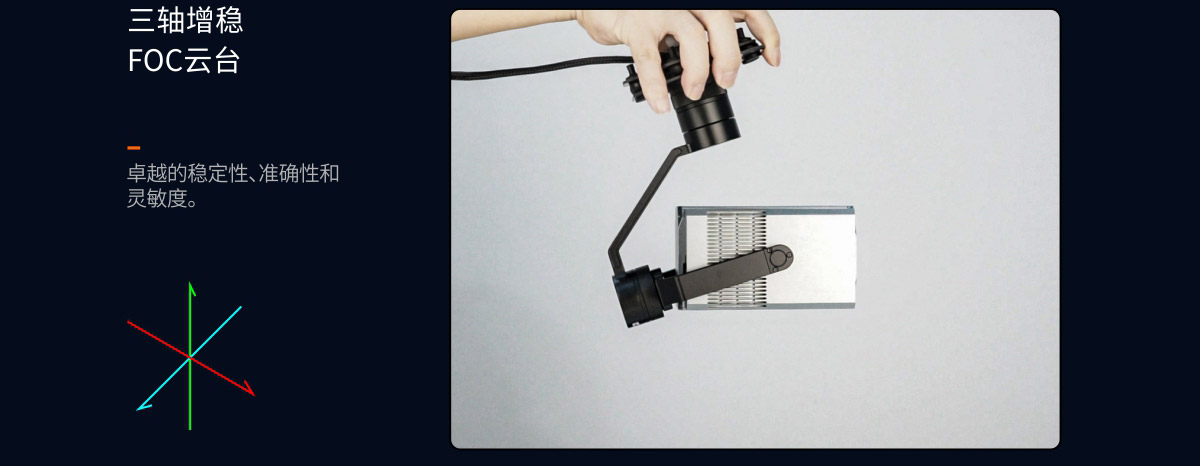
| 角度抖动量 | 俯仰/横滚/偏航角度:±0.02° |
| 一键回中 | √ |
| 可见光相机参数 | |
| 图像传感器 | 1/1.8 Type STARVIS CMOS 传感器 |
| 有效像素数 | 417万像素 |
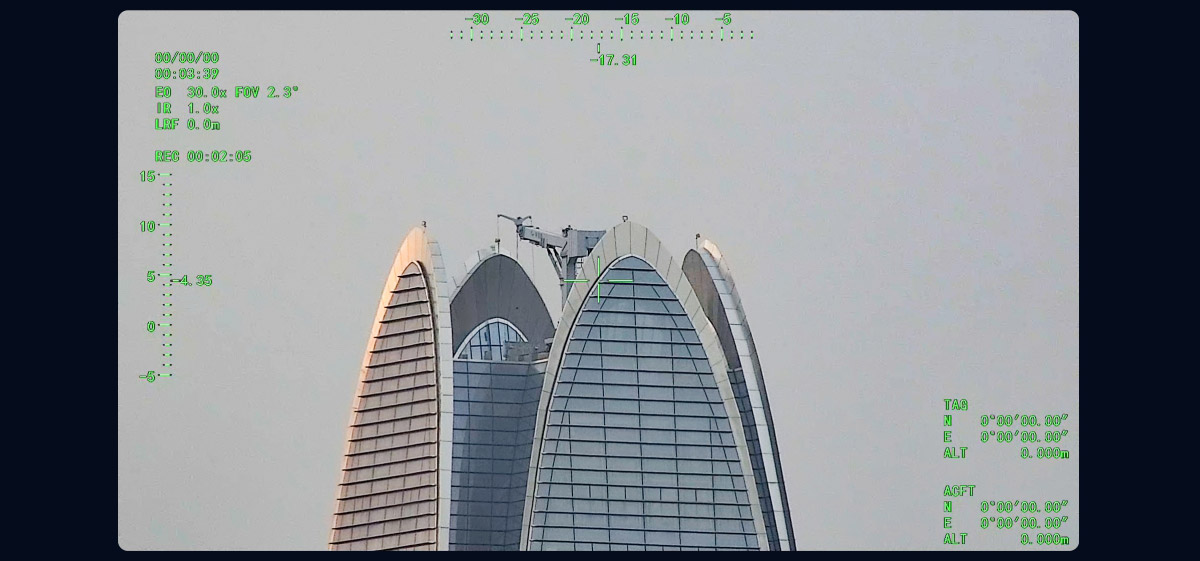
| 镜头 | 光学变焦30倍,焦距 f=6.5~162.5mm,光圈F1.6 to F4.8 |
| 电子变倍 | 12倍 |
| 最小物距 | 100 mm (广角端), 1200 mm (远端) |
| 可视角度 ( 水平 ) | 58.1°(广角端) ~ 2.3°(远端) |
| 信噪比 | 50 dB 以上 |
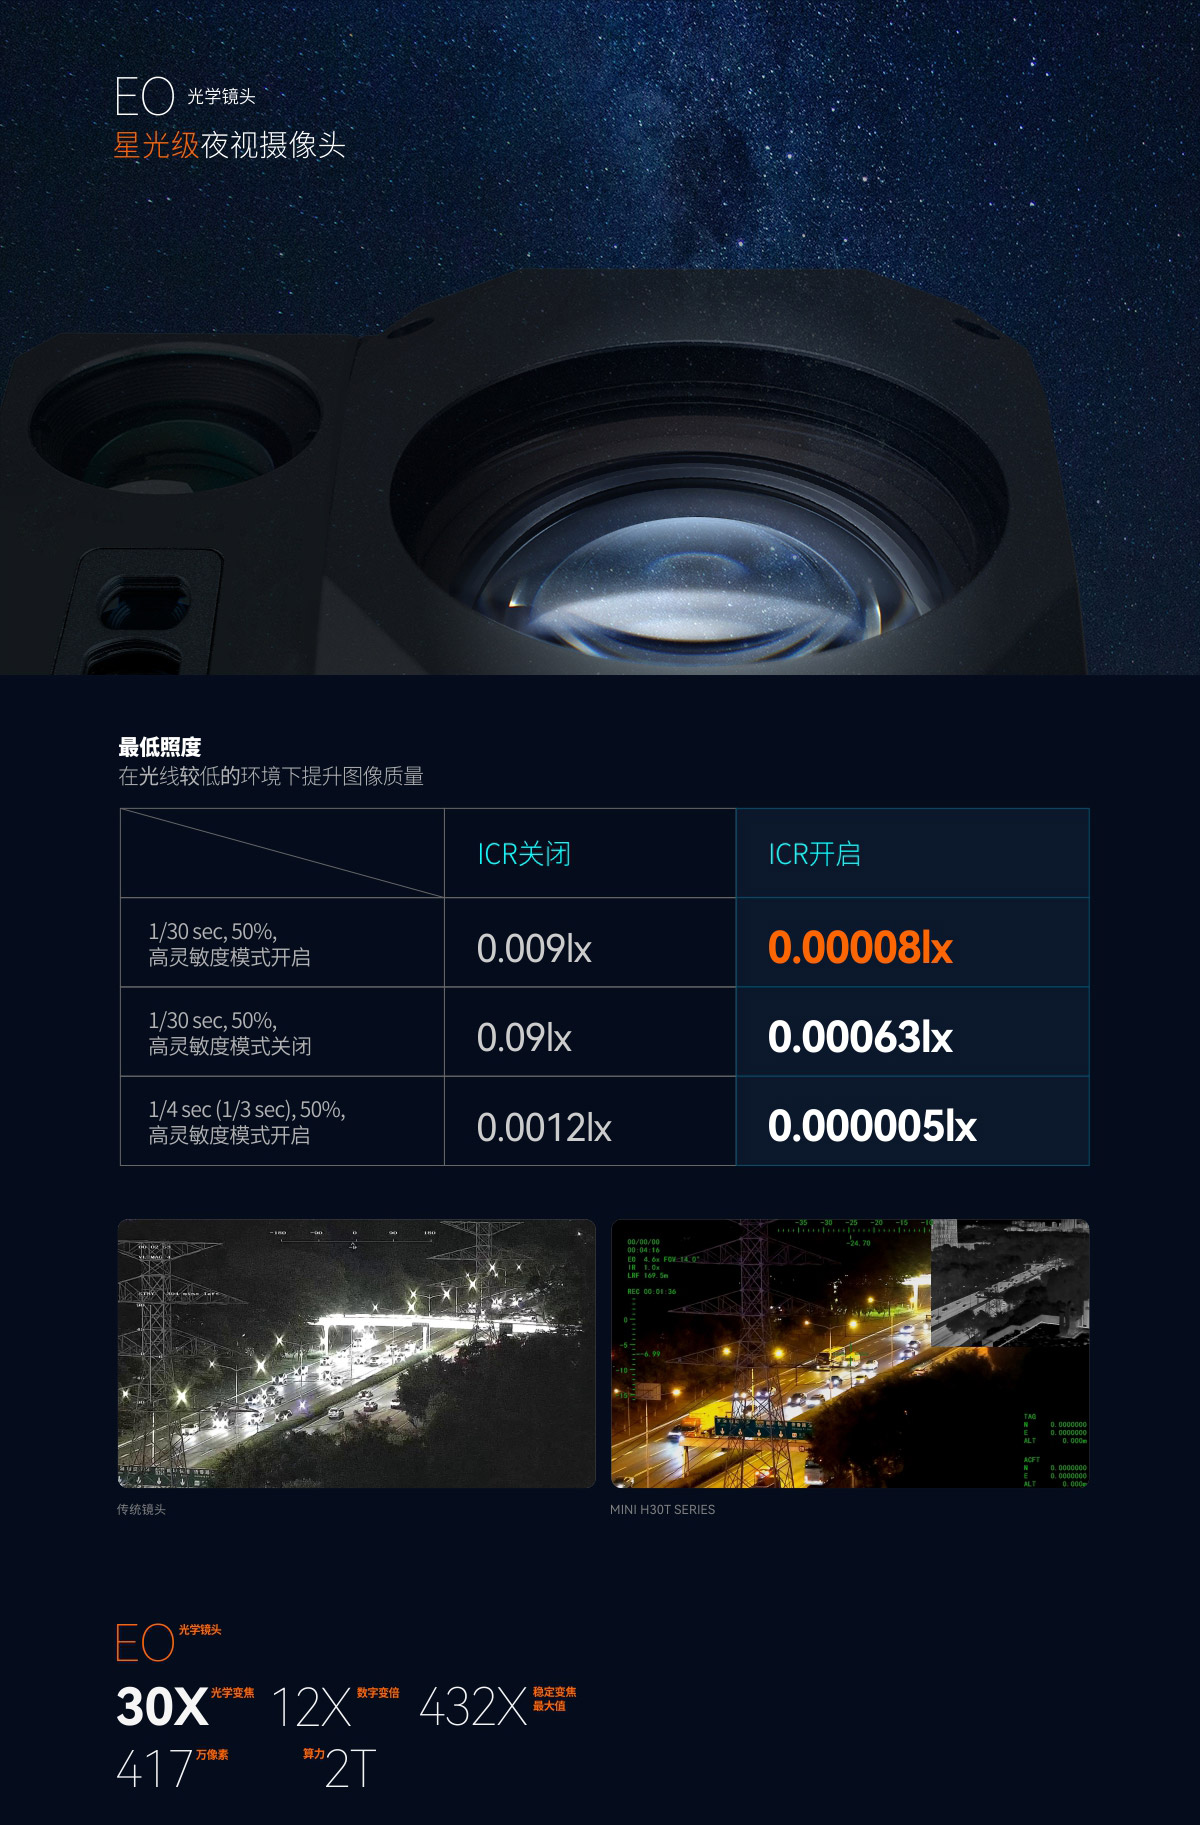
| 最低照度 | ICR关闭: (Typical value) 0.009 lx (1/30 sec, 50%,高灵敏度模式开) 0.09 lx (1/30 sec, 50%, 高灵敏度模式关) 0.0012 lx (1/4 sec, 1/3 sec, 50%, 高灵敏度模式开) 0.012 lx (1/4 sec, 1/3 sec, 50%, 高灵敏度模式关) ICR开启: 0.00008 lx (1/30 sec, 50%, 高灵敏度模式开) 0.00063 lx (1/30 sec, 50%, 高灵敏度模式关) 0.000005 lx (1/4 sec, 1/3 sec, 30%, 高灵敏度模式开) |
| 白平衡 | 自动 |
| 建议照度 | 100 lx 到 100,000 lx |
| 快门速度 | 1/1 秒 到 1/10000 秒 |
| 高灵敏度模式 | 有 |
| 宽动态范围模式 | 有 |
| 背光补偿 | 有 |
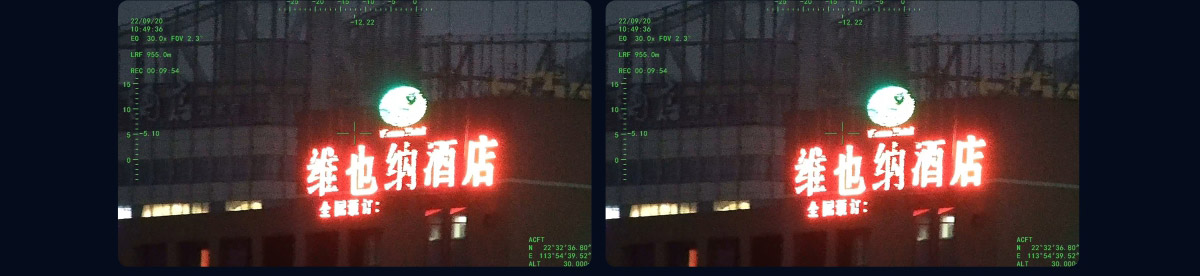
| 图像超级防抖功能 | 有 |
| 自动ICR | 有 |
| 降噪 | 有 |
| 去雾 | 有 |
| 热像仪参数 | |
| 镜头焦距 | 19mm |
| 水平视场角 | 22.9° |
| 垂直视场角 | 18.4° |
| 对焦视场角 | 29.0° |
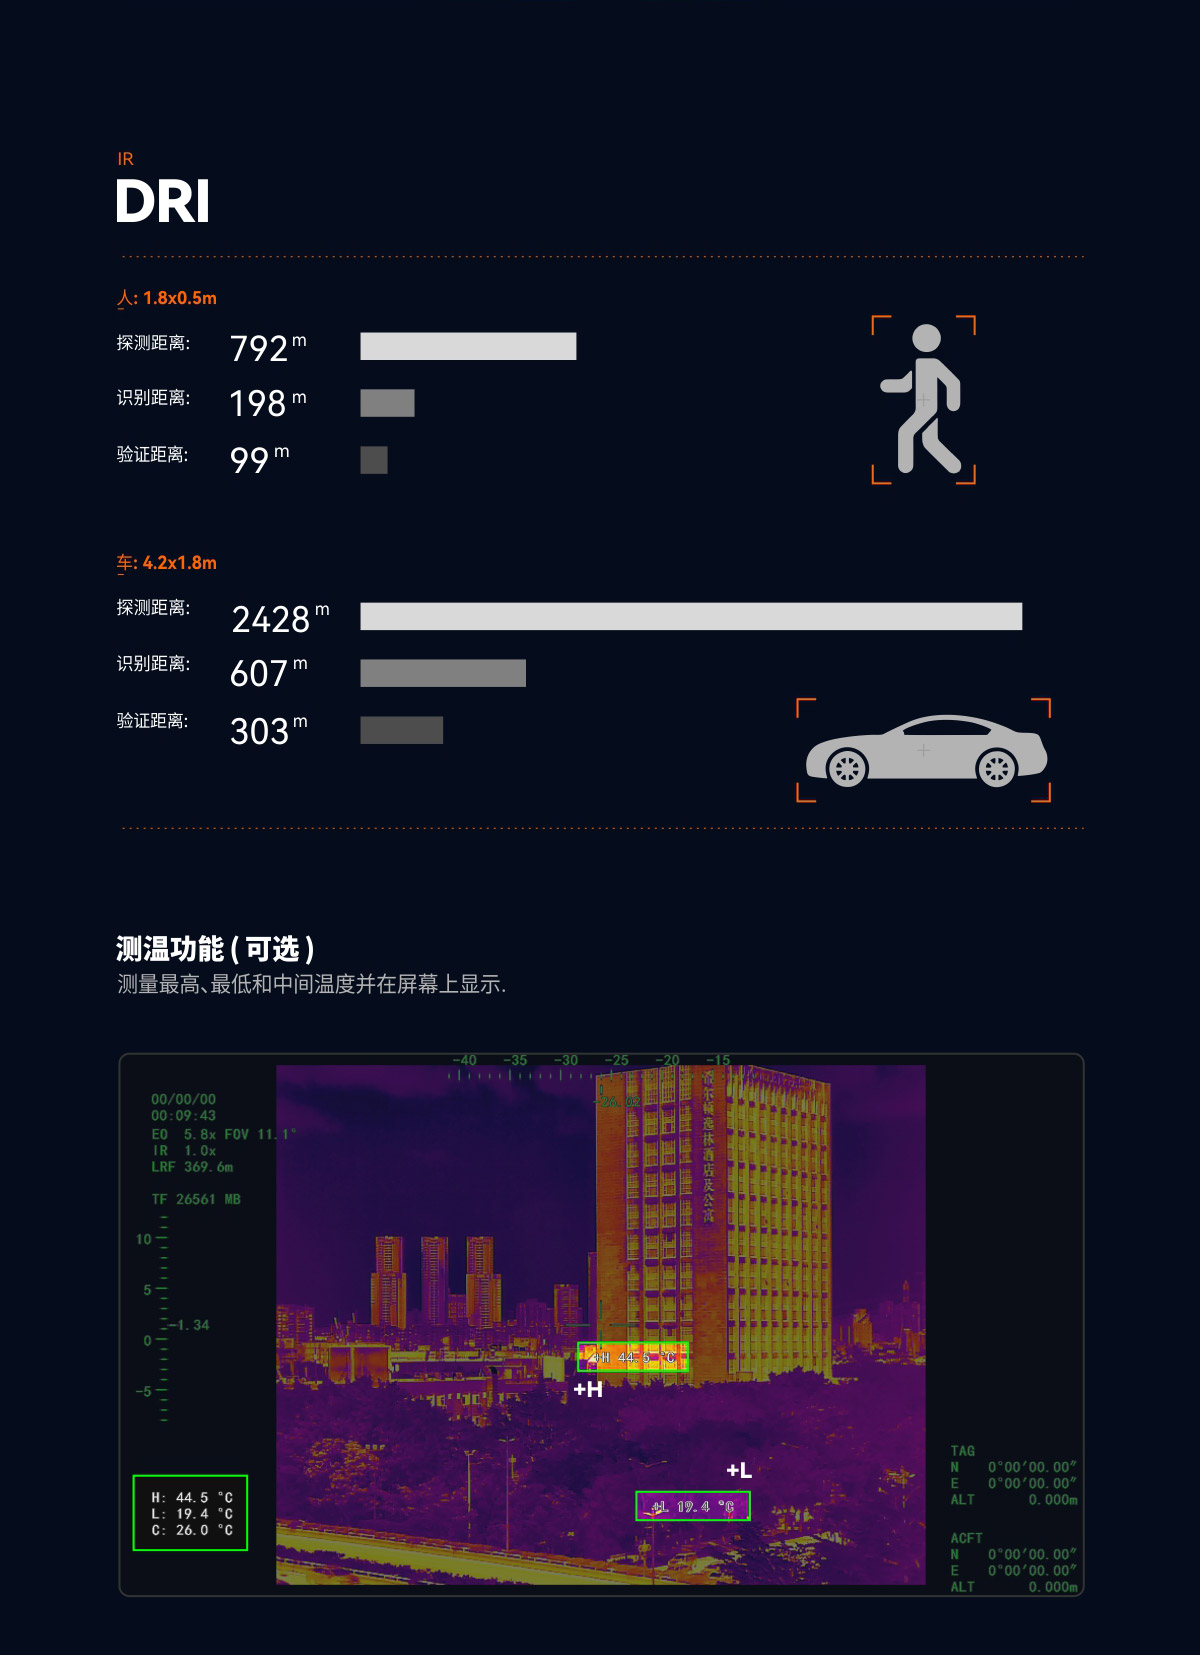
| 探测距离 (人: 1.8x0.5m) | 792米 |
| 识别距离 (人: 1.8x0.5m) | 198米 |
| 验证距离 (人: 1.8x0.5m) | 99米 |
| 探测距离 (车: 4.2x1.8m) | 2428米 |
| 识别距离 (车: 4.2x1.8m) | 607米 |
| 验证距离 (车: 4.2x1.8m) | 303米 |
| 工作制式 | 非制冷长波 (8μm~14μm) |
| 探测器像素 | 640*512 |
| 像元大小 | 12μm |
| 调焦方式 | 无热化免调焦 |
| NETD(热灵敏度/噪声等效温差) | ≤50mK@F1.0 @25℃ |
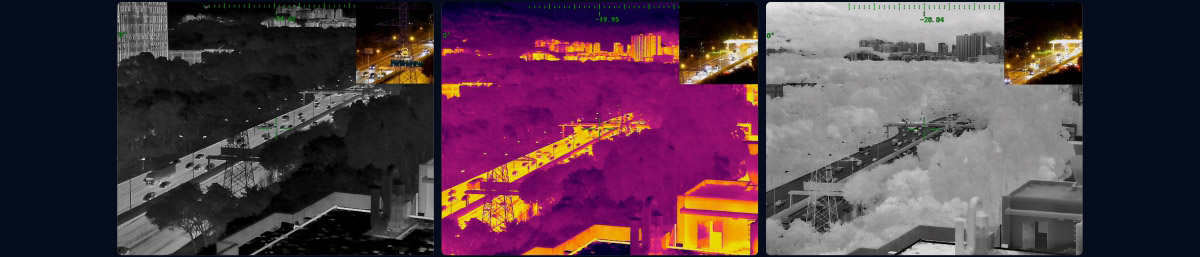
| 色板 | 白热,黑热,铁红 |
| 电子变倍 | 1x ~ 8x |
| 测温功能(选配) | 测温范围可选:-20℃~+150℃, 0℃~+550℃ |
| 测温精度:±3℃或读数的+3%(取大值)@23℃±3℃,测温距离5m | |
| 测距性能参数 | |
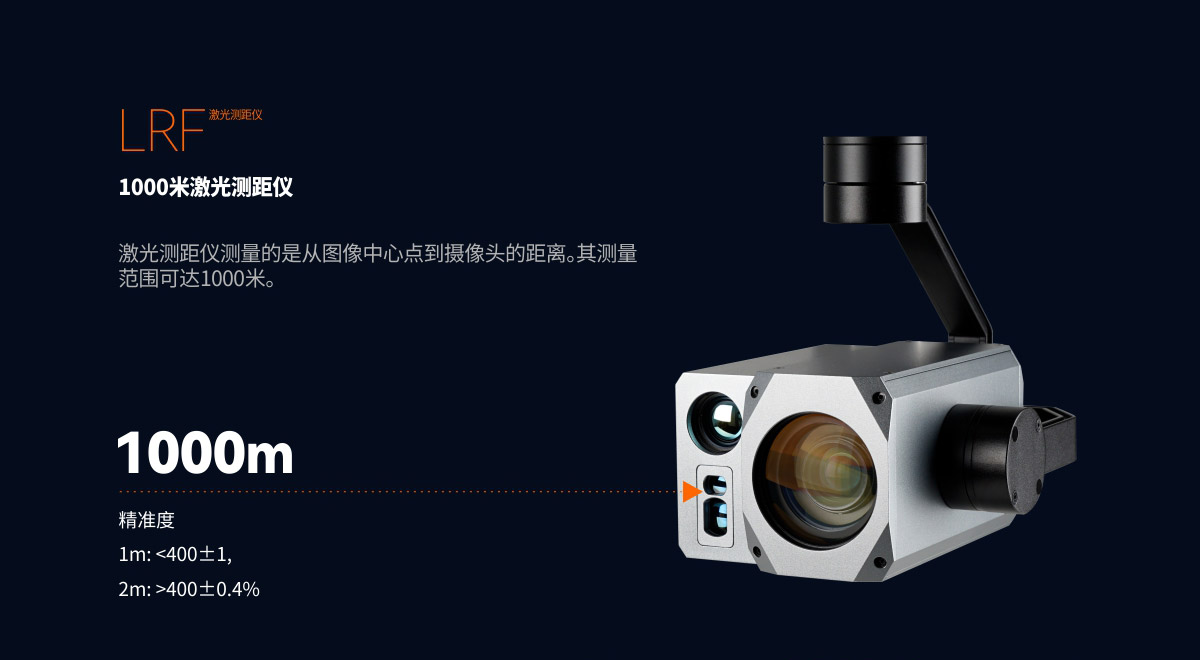
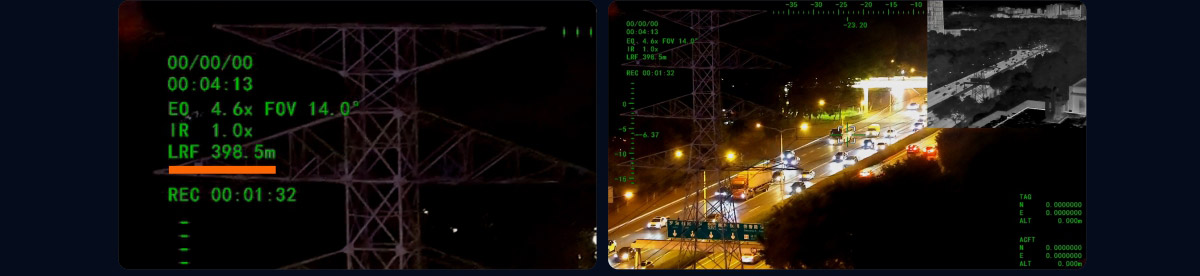
| 有效距离 | 5~1500 meters |
| 误差精度 | ±0.5m |
| 激光波长 | 905nm ± 5nm |
| 发散角 | ~6 mrad |
| 激光脉冲频率 | 1~20Hz(5~40m); 1~4Hz(40~1200m) |
| 人眼安全级别 | Class 3R ( IEC 60825-1 ) |
| 测量 | 测量出画面中心位置物体到激光仪的两点距离 |
| 跟踪性能参数 | |
| 偏差像素更新速率 | 30Hz |
| 偏差像素输出延迟 | <30ms |
| 最小目标对比度 | 5% |
| 最小信噪比 | 4 |
| 最小目标尺寸 | 16*16 像素 |
| 最大目标尺寸 | 256*256 像素 |
| 跟踪速度 | ±48像素/帧 |
| 目标记忆时间 | 100场 |
| 识别性能 | |
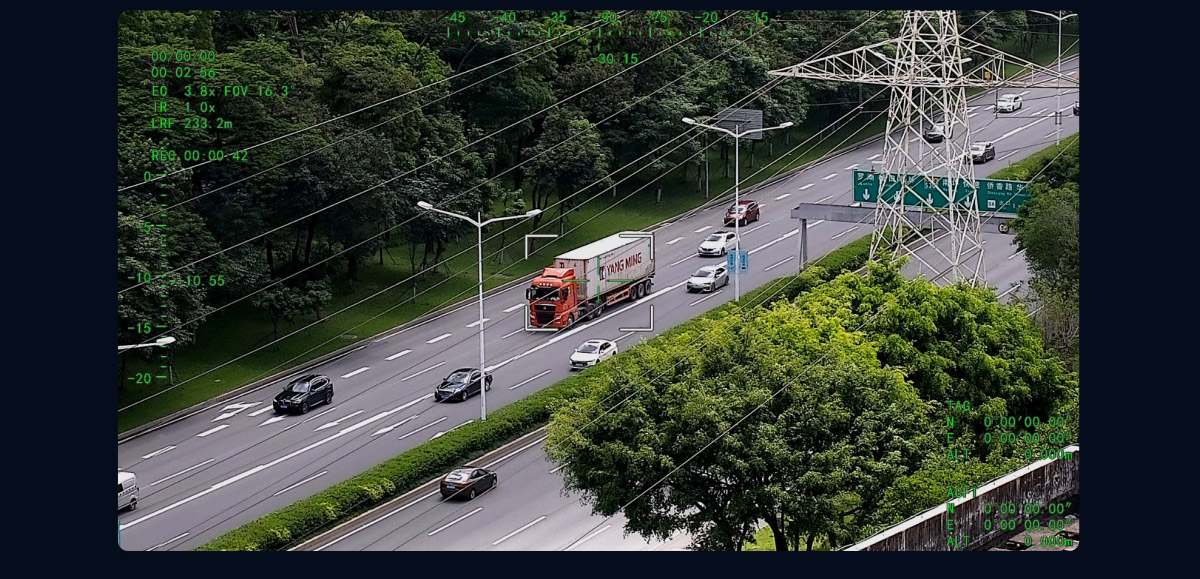
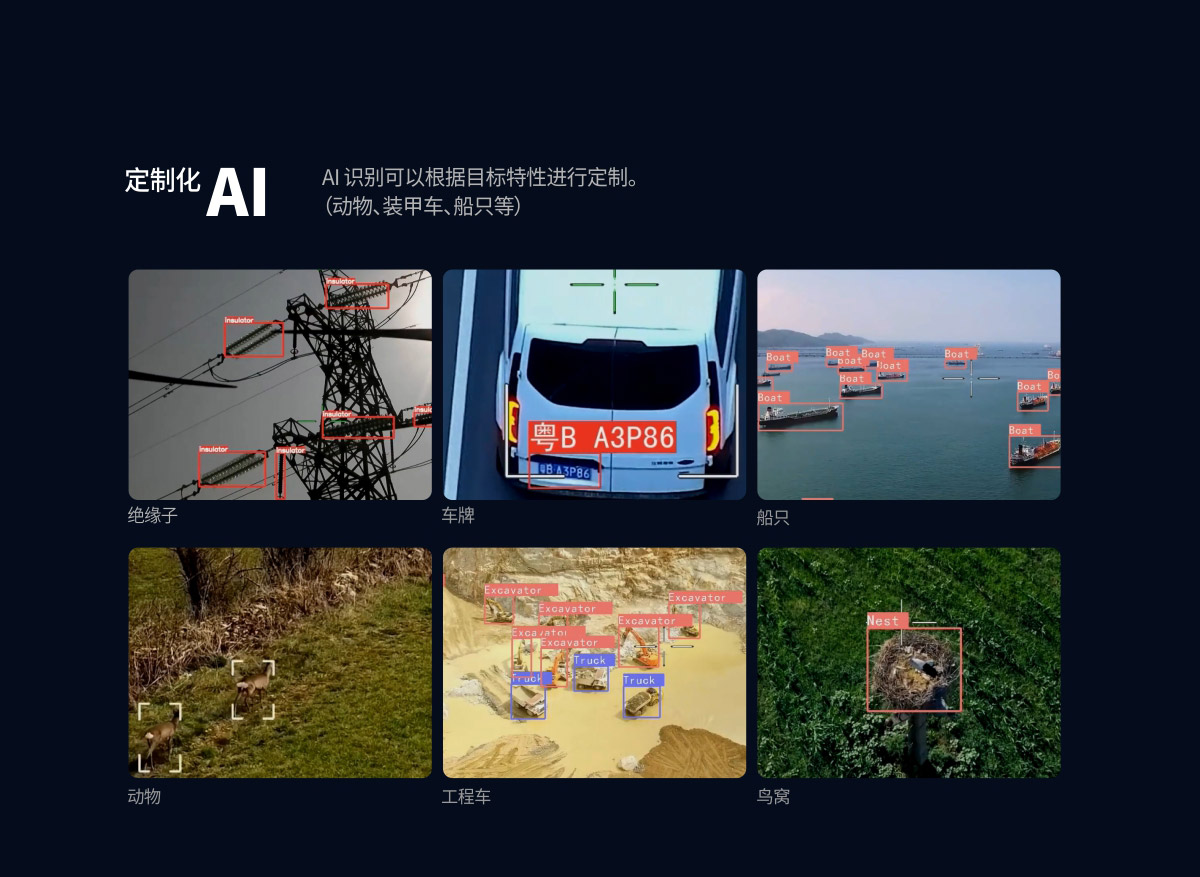
| 类型 | 人、车 |
| 同时能检测的数量 | ≥ 10 个目标 |
| 对比度 | ≥ 5% |
| 最小目标尺寸 | 5×5 像素 |
| 车辆检测概率 | ≥85% |
| 虚警率 | ≤10% |
关于我们
金华龙电子专注于视频图像处理、光学对焦算法、机载电子稳定器技术的研发与创新, 目前已推出单可见光跟踪云台/吊舱、双光跟踪云台/吊舱、三光跟踪吊舱、专用云台等工业专用吊舱,陆续研发带有识别、智能跟踪等功能的智能云台相机,实现远距离光学放大视频图像拍摄,满足各行业空中视频监控需求。产品安装在无人系统平台上。目前已广泛应用于公安、电力、消防、石油等行业。
吊舱/云台相机
AI识别跟踪系列 双光系列
1280高清热像系列 单光系列
激光测距系列 微型系列
热成像系列 专用云台
联系我们

联系人:王经理

电话:+86 134 7418 4172

邮箱:info@viewprotech.com

地址:中国广东省深圳市粤海街道科技园社区琼宇路10号澳特科兴科学园D栋1102
关注我们
